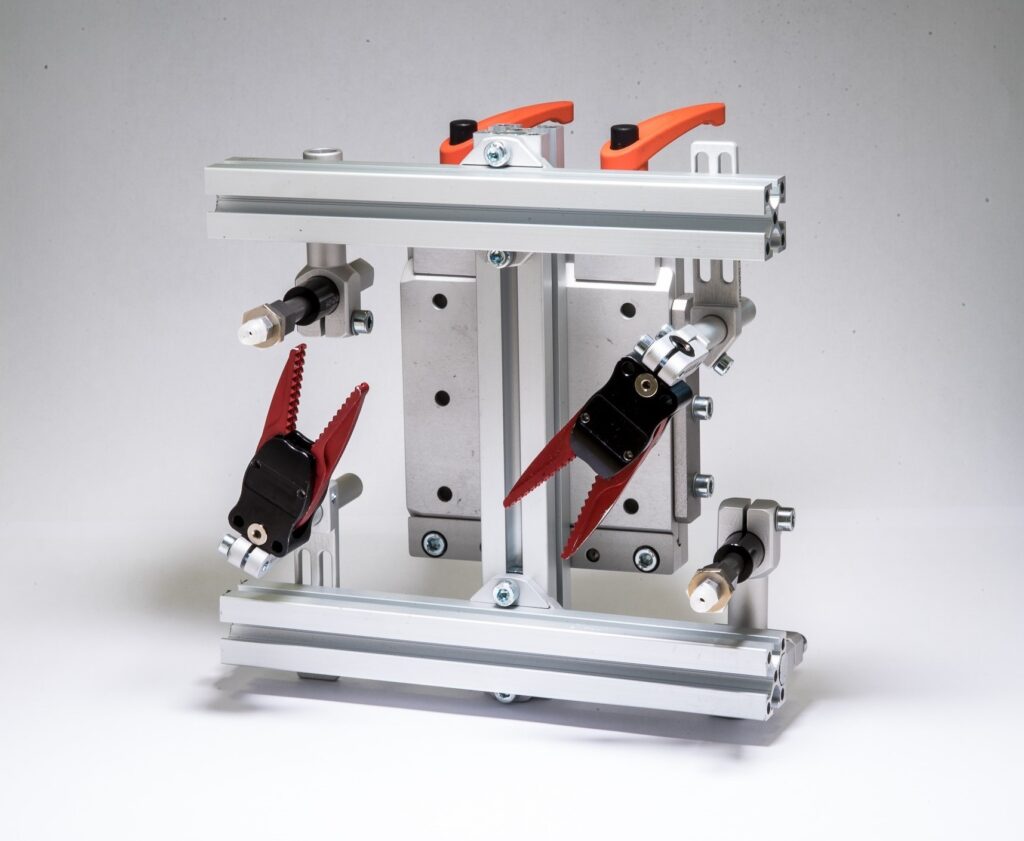
Gli organi di presa robotici, chiamati anche gripper, sono la parte
terminale di un robot industriale, ovvero l’effettivo collegamento tra robot e oggetto.
“I gripper sono sottosistemi dei meccanismi di presa che forniscono un contatto
temporaneo con l’oggetto da afferrare, assicurandone posizione e orientamento
durante la movimentazione. La presa è ottenuta per mezzo di forze prodotte da
appositi elementi. Il termine gripper viene anche usato nel caso non ci sia un
effettivo serraggio, ma solo un contenimento o sostegno dell’oggetto.“
Le funzioni principali che un gripper deve svolgere sono:
– Mantenere in condizioni statiche o dinamiche determinate forze e momenti.
– Permettere la variazione di posizione e orientamento dell’oggetto in relazione a un sistema di riferimento.
– Consentire operazioni tecniche specifiche richieste dalla particolare applicazione. – Assicurare temporaneamente una definita posizione e orientamento dell’oggetto relativamente a un sistema di riferimento.